
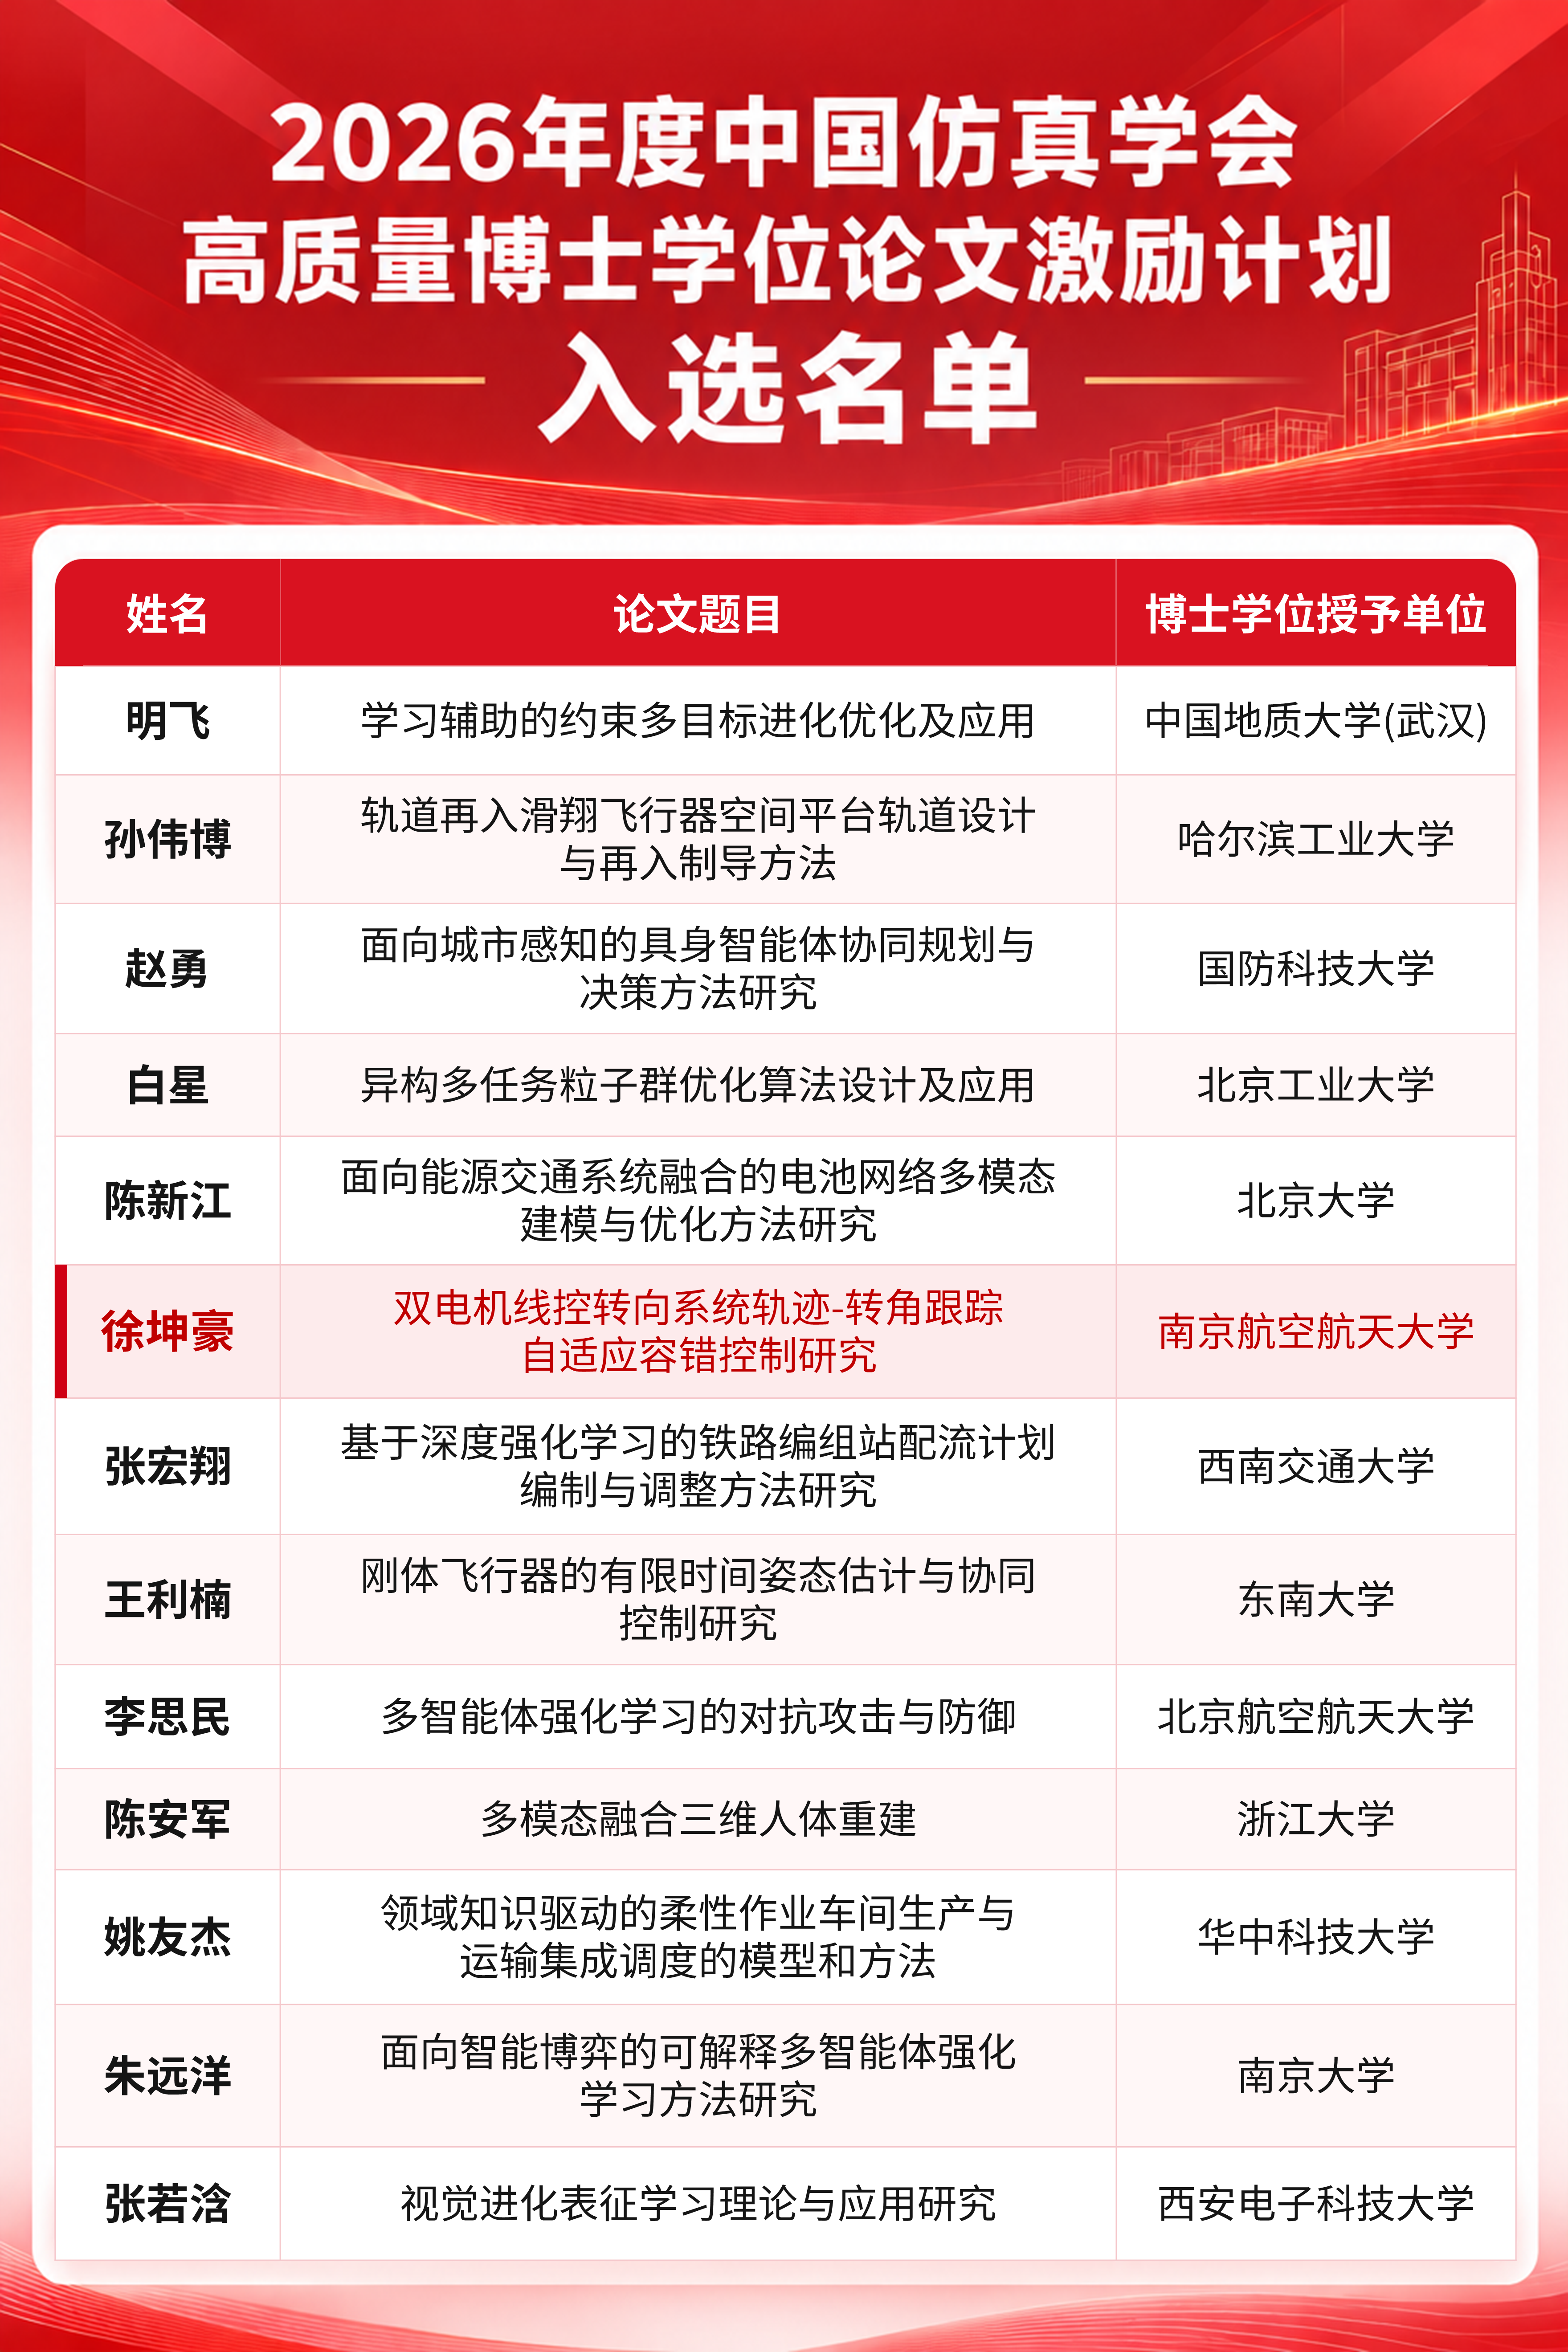
近日,中国仿真学会组织开展了2026年度高质量博士学位论文激励计划评选工作,我院徐坤豪博士的学位论文“双电机线控转向系统轨迹-转角跟踪自适应容错控制研究”成功入选,论文指导教师为赵万忠教授。本次入选,是南航首次斩获该学会优秀博士学位论文奖,实现了该奖项零的突破。
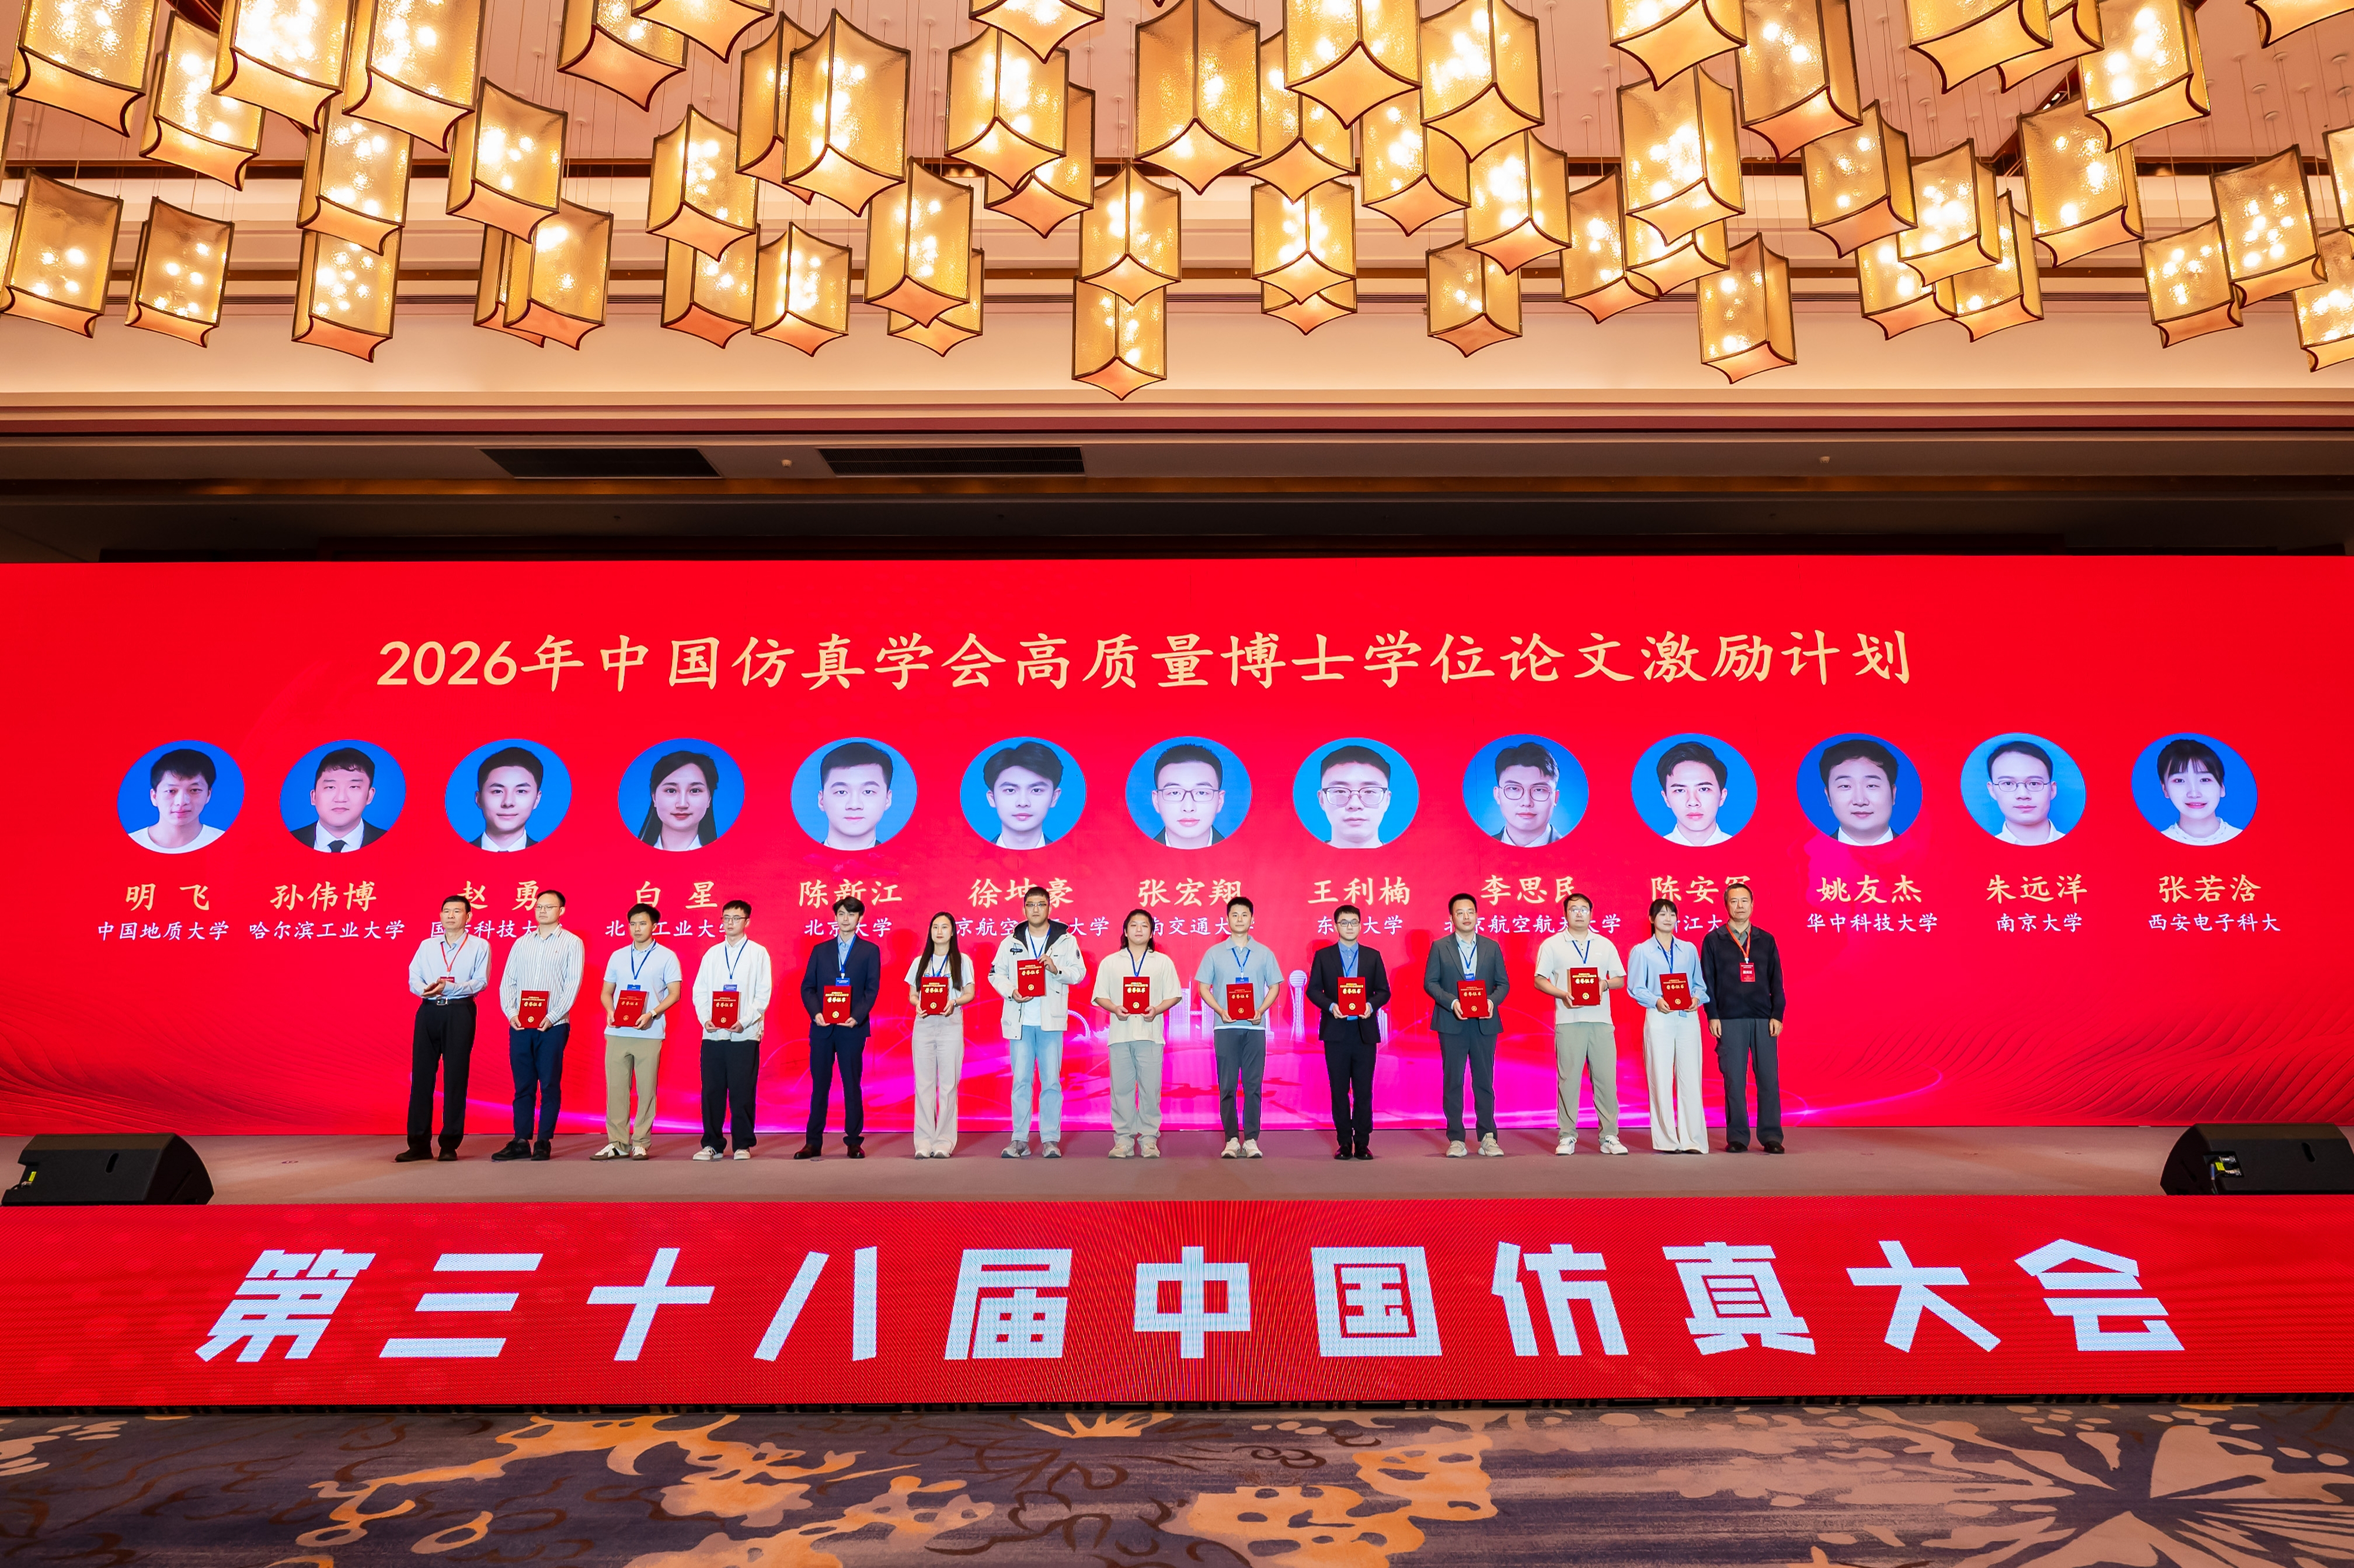
中国仿真学会成立于1989年2月12日,是全国范围内从事仿真学科的专家、学者、科技工作者及团体单位组成的学术性、群众性社会团体,是中国科协所属的全国性一级学会。“中国仿真学会高质量博士学位论文激励计划”旨在鼓励仿真科技创新性研究,激励和发现仿真科学技术领域的青年优秀人才,促进青年人才成长。该激励计划评审严格,经形式审查、双盲初评和终评等环节,本年度全国仅13篇论文入选。我院论文与北京大学、哈尔滨工业大学、浙江大学等985高校同列。此次入选,也是学院在优博申报新赛道上迈出的关键一步,学院将以此为契机,持续提升研究生培养质量,争取更多高水平成果。
获奖博士学位论文介绍
论文题目: 双电机线控转向系统轨迹-转角跟踪自适应容错控制研究
论文作者: 徐坤豪
指导教师: 赵万忠教授
学科专业: 机械工程
研究背景
随着汽车线控化与智能化程度不断提高,对转向系统的安全可靠性提出了更高要求,发展全冗余、高可靠的线控转向系统已成为重要趋势。双电机线控转向系统突破了传统机械转向系统的结构限制,实现了操纵机构与执行机构的解耦,两台独立的转向电机满足系统全功能冗余需求,为线控转向技术安全可靠的精准跟踪控制提供了基础。然而,不同程度的执行器故障会改变系统动态响应特性,使其面临不确定故障下轨迹跟踪精度低、部分失效故障下双电机协同控制难、单点严重故障下转角跟踪瞬态性能差三大挑战,成为制约高可靠线控转向系统发展的关键难题。因此,亟需开展双电机线控转向系统自适应容错控制研究,以突破复杂故障下安全精准控制的技术瓶颈,助力我国汽车产业高质量发展。
主要研究内容
面向双电机线控转向系统在不同故障下存在的轨迹跟踪精度低、双电机协同控制难及瞬态性能差等关键问题,以全功能安全冗余双电机线控转向系统为研究对象,建立了整车与双电机执行器耦合动力学模型,揭示了不同故障对轨迹跟踪与转角响应的影响机理,构建了由轨迹鲁棒控制、转角协同控制到故障切换控制逐层递进的自适应容错控制体系。针对转向不确定故障与时变扰动,构建了融合状态概率传播与噪声协方差动态更新的状态估计方法,提出了扰动边界自适应鲁棒容错控制策略,轨迹跟踪精度提升38.6%。针对部分失效故障引起的效能退化与双电机响应不一致,设计了失效系数强跟踪递推在线辨识机制,提出了融合自适应命令滤波与交叉耦合超螺旋滑模的协同容错控制策略,在保障转角跟踪精度的同时,双电机协同性能提高52.3%。针对严重故障导致的力矩突变与瞬态性能差,构建了集总扰动观测补偿与预设性能约束机制,结合区间二型模糊逼近,提出了误差-故障双触发的自适应有限时间切换容错控制策略,实现0.05s内柔性切换,提高了转角跟踪的瞬态与稳态性能。研究结果为车辆线控转向系统自适应容错控制提供了理论基础和技术支持。
主要创新点
(1)构建了噪声动态更新的状态估计方法,提出了扰动边界自适应鲁棒容错控制策略,实现了转向不确定故障下高精度轨迹跟踪。
(2)设计了预测偏差反馈与权重动态调节的失效系数辨识机制,提出了交叉耦合-超螺旋滑模协同的自适应容错策略,解决了双电机协同性能与转角跟踪精度难以兼顾的问题。
(3)构建了集总扰动观测补偿与预设性能约束机制,提出了融合误差-故障双触发的自适应有限时间切换容错控制策略,提高了严重故障下瞬态与稳态转角跟踪性能。
获奖人风采
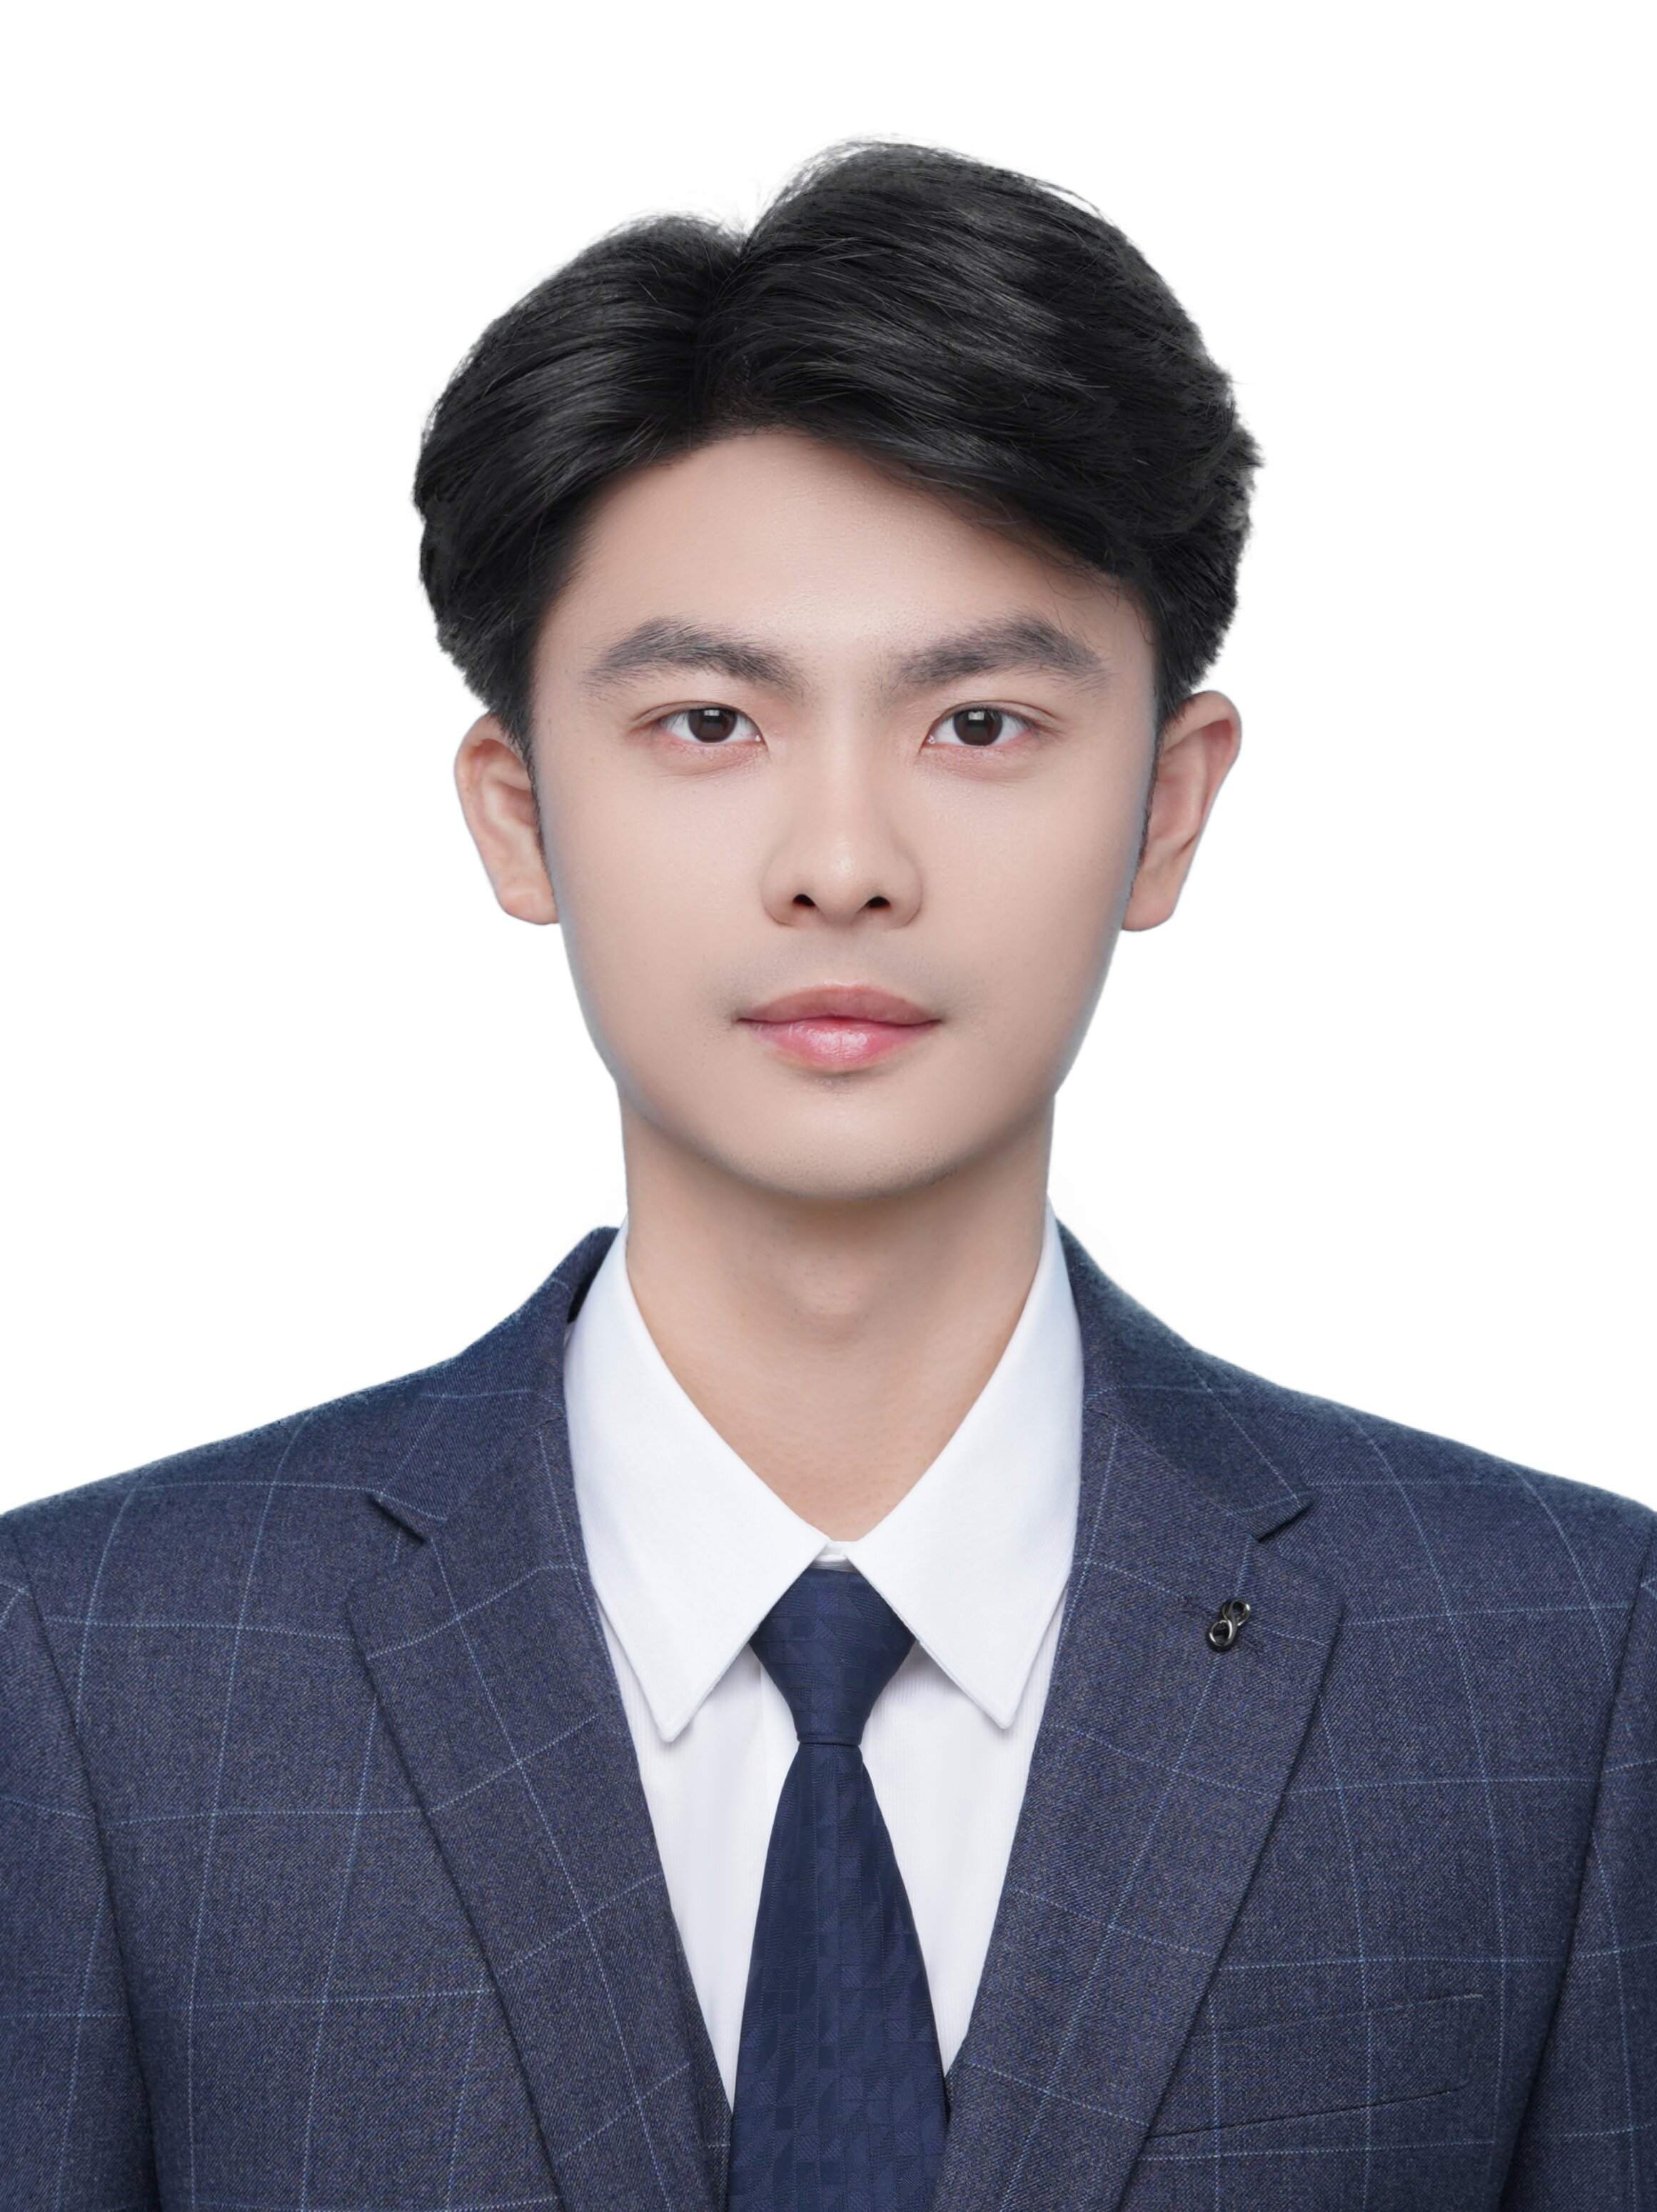
徐坤豪,南京航空航天大学能源与动力学院2025届博士毕业生,现为新加坡国立大学博士后。第一作者发表SCI论文8篇(均为中科院一区TOP期刊),ESI高被引论文2篇,热点论文1篇;第一发明人授权发明专利11件,入选江苏省高价值专利组合,获软件著作权5项;担任IEEE车辆技术协会、IEEE工业电子协会技术委员会委员、20余本IEEE及国际主流期刊审稿人;主研新加坡科技部重大项目、国家自然科学基金、江苏省研究生科创计划等多项科研项目;相关成果在奇瑞、比亚迪等主流车企得到应用,获第八届中国国际“互联网+”创新创业大赛全国金奖(排2);入选南京航空航天大学“牧星计划”,获评博士研究生国家奖学金、南京航空航天大学群星创新奖、航心奖学金、比亚迪奖学金等荣誉。

